AgiBot
X2
Robot umanoide bipede alto 1,31 m con 30 gradi di libertà, LiDAR 3D, visione RGB-D e computer NVIDIA Orin NX da 157 TOPS. Pensato per accoglienza, eventi, didattica e sviluppo di nuove applicazioni.
Richiedi una demo- Consulenza gratuita prima dell'acquisto
- Garanzia e assistenza in italiano
- Consegna e configurazione concordate con te
Descrizione
Panoramica
AgiBot X2 è un robot umanoide bipede compatto: 1,31 m di altezza e circa 39 kg di peso. Cammina, gesticola e interagisce con le persone a voce, con lo schermo e con gli effetti luminosi. È adatto ad accoglienza, eventi e didattica, e ha un computer dedicato per sviluppare applicazioni su misura.
Movimento
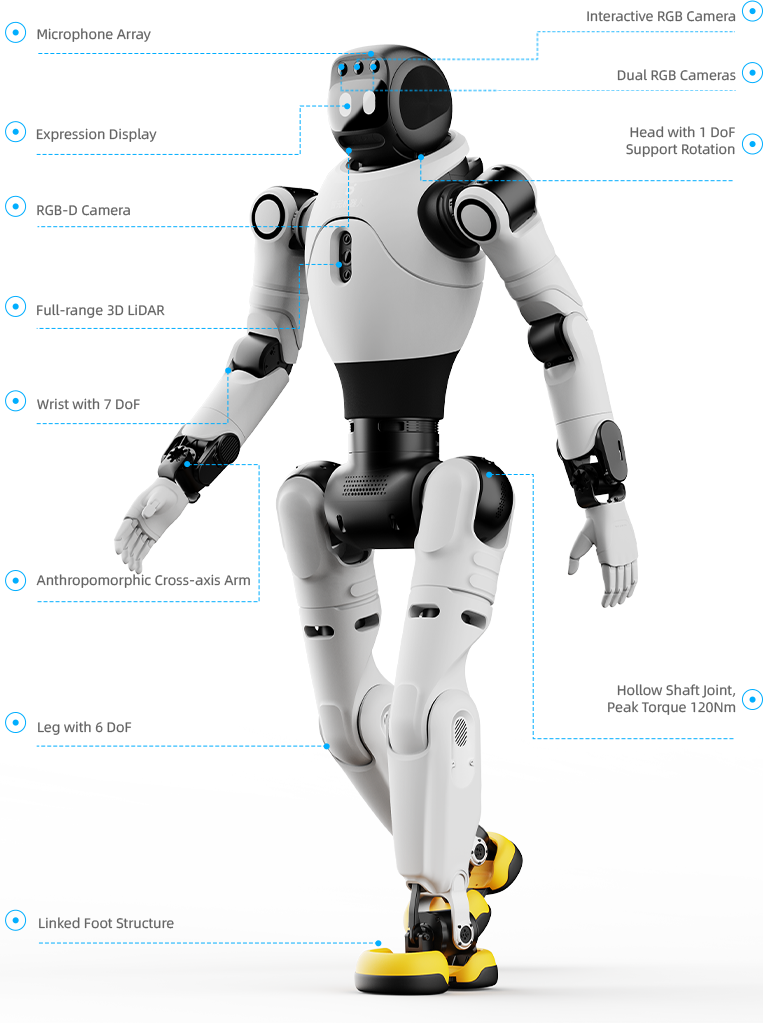
- 30 gradi di libertà: 1 nella testa, 7 in ogni braccio, 3 nella vita, 6 in ogni gamba.
- Coppia di picco ai giunti di 120 N·m.
- Velocità massima di 1,8 m/s; nell'uso quotidiano fino a 0,8 m/s.
Percezione
- LiDAR 3D sul petto per la mappa dell'ambiente in tempo reale.
- Camera di profondità RGB-D, camera stereo frontale, camera di interazione e camera posteriore per ridurre gli angoli ciechi.
- Sensore tattile sulla testa e due sensori inerziali (petto e bacino).
Interazione
Array di microfoni, microfono wireless, altoparlanti, schermo interattivo ed effetti luminosi.
Sviluppo e software
- Computer di sviluppo NVIDIA Jetson Orin NX 16 GB (157 TOPS), separato dal computer che controlla il movimento.
- Kit di sviluppo AimDK, piattaforma LinkCraft, app per smartphone, radiocomando e aggiornamenti OTA.
- Connettività WiFi, Bluetooth e modulo 4G/5G.
Batteria
Batteria da circa 421 Wh: circa 2 ore di camminata continua a 0,5 m/s, ricarica in meno di 1,5 ore. Supporta la ricarica diretta e la sostituzione della batteria; la ricarica automatica è opzionale.
Accessori opzionali
Pinza OmniPicker, mano OmniHand, accessori per la teleoperazione e stazione di ricarica.
Specifiche tecniche
| Altezza | 1,31 m |
|---|---|
| Dimensioni (A × L × P) | 1310 × 460 × 210 mm |
| Peso | circa 39 kg |
| Gradi di libertà | 30 (testa 1, braccia 2 × 7, vita 3, gambe 2 × 6) |
| Apertura del braccio | 558 mm (senza end-effector) |
| Coppia di picco | 120 N·m |
| Velocità | max 1,8 m/s; uso quotidiano ≤ 0,8 m/s |
| Carico utile | 3 kg in postura specifica; ≤ 1 kg in tutto lo spazio di lavoro (senza end-effector) |
| Sensori | LiDAR 3D, camera RGB-D, stereo frontale, camera di interazione, camera posteriore, sensore tattile, 2 IMU |
| Interazione | array di microfoni, microfono wireless, altoparlanti, schermo interattivo, luci |
| Computer di sviluppo | NVIDIA Jetson Orin NX 16 GB, 157 TOPS |
| Computer di base | RK3588s + RK3588 |
| Connettività | WiFi, Bluetooth, 4G/5G |
| Interfacce | 2 × USB-A, 2 × USB-C, 2 × RJ45 |
| Batteria | circa 421 Wh, sostituibile |
| Autonomia | circa 2 ore di camminata continua a 0,5 m/s |
| Tempo di ricarica | ≤ 1,5 ore |
| Temperatura di esercizio | da −10 °C a 40 °C |
Guardalo in azione
I video sono ospitati su YouTube e vengono caricati, in modalità privacy avanzata, solo quando premi play.